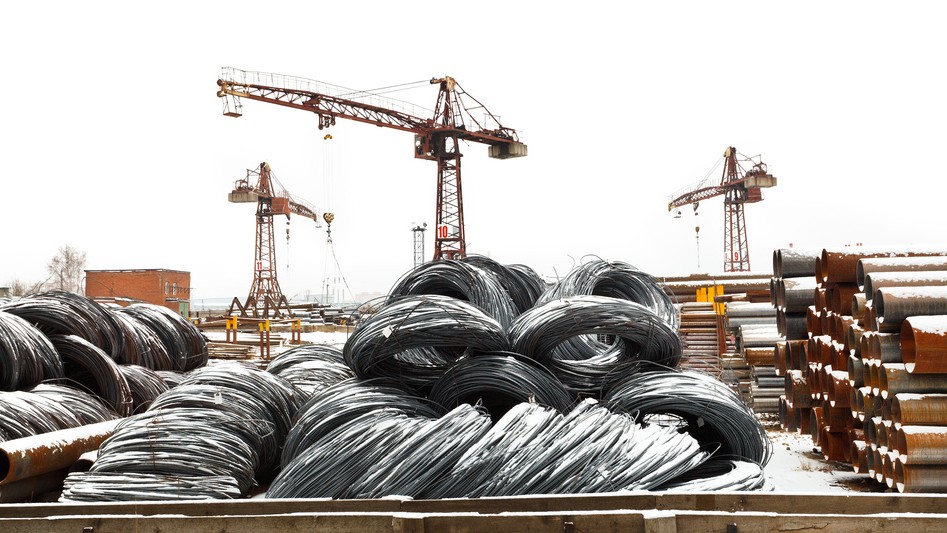
钢材堆场的盘点一直是件「既慢又不能错」的事。钢卷、中厚板、螺纹钢、线材盘条、型钢、钢管、钢坯这些件杂货,同规格、重外观、高堆叠,靠人眼清点既慢又错,同规格货物还无法仅凭外观区分炉号与批次。本方案面向露天堆场场景,用旋转框检测、实例分割、端面密集计数、3D 点云与 OCR 编码比对这些手段,把以「天」计的人工盘点压缩到以「小时」计的全场快盘,人工只需复核约 10% 的差异件。
人工盘点为什么必须被替代
钢材堆场的三大痛点决定了「纯人工」模式的天花板。
耗时
一个万吨级堆场人工清点往往需要数天;货车压港、船期等待,库存数据到手时已经失真。
易错
遮挡、堆叠导致漏计重计;夜晚与雨雪天视线差,数据质量完全依赖盘点员个人状态,错账率不可控。
难追溯
同规格螺纹钢、同规格钢卷外观几乎一致,肉眼无法区分炉号与批次;盘点结果没有影像证据,差异无法举证。
典型堆场场景下,这些干扰因素还会叠加出现:货物上下叠放使俯视只能看到顶层;户外粉尘、雨雪反光、逆光、夜间照明不均持续拉低成像质量;行车吊装作业中货物移动,极易重复计数或漏计。
| 难点 | 具体表现 | 技术对策 |
|---|---|---|
| 遮挡与层叠 | 货物上下叠放,俯视只见顶层;板垛只露侧面与边部 | 多角度采集 + 3D 点云分层还原下层数量 |
| 同类同规格 | 同批次螺纹钢、同规格钢卷外观几乎一致 | 不靠外观区分,用标签 OCR + 台账编码比对 |
| 环境干扰 | 户外粉尘、雨雪反光、逆光、夜间照明不均 | 图像增强 + 可用性阈值 + 低置信转人工兜底 |
| 标签不可靠 | 卷号 / 标牌锈蚀、脱落、被压住 | OCR 只作辅助证据,与单证、位置、3D 联合决策 |
| 动态干扰 | 行车吊装作业中货物移动,重复计数或漏计 | DeepSORT / ByteTrack 时序跟踪,防止重复 |
四层架构:从「看得见」到「回得去」
系统自上而下分为数据采集层、AI 识别引擎、盘点应用层与系统集成层。采集层解决「看得见」,识别引擎解决「认得准、数得清」,应用层解决「用得上、核得准」,集成层解决「接得通、回得去」。多路采集源按「全场快盘 / 实时出入库 / 高精度局部 / 深度测量」四类场景组合,互为兜底。
| 层次 | 解决什么 | 关键设计 |
|---|---|---|
| 数据采集层 | 看得见 | 多路采集源覆盖全场与死角,无人机兜底全场快盘 |
| AI 识别引擎 | 认得准 | 分货种定制算法,2D + 3D + OCR 联合决策,输出检测框 / 掩码 / 点数 / 编码 / 层数五类结果 |
| 盘点应用层 | 用得上 | 置信度分流,人工只处理低置信与冲突件;初盘、复核、入账、报表一条链 |
| 系统集成层 | 回得去 | 识别结果沉淀为标准化事件,向既有业务系统双向同步 |
一个通用模型打不了天下,逐货种定制识别方法
不同钢材形态差异极大:螺纹钢、钢管这类「端面密集小目标」优先用端面视角;钢卷、板坯这类大目标优先用俯视 + 3D 分层。下表为各货种的可见特征、推荐识别方法与计数口径。
| 货种 | 可见特征 | 推荐识别方法 | 计数口径 |
|---|---|---|---|
| 钢卷 | 端面圆柱、卷号标牌 | 端面旋转框检测 + OCR 卷号比对 | 卷数 / 吨 |
| 中厚板 | 侧面层线、边部轮廓 | 实例分割做层间分离 + 3D 分层 | 张数 / 层数 / 吨 |
| 螺纹钢 | 端面截面密排小圆 | 端面密集计数(先捆后支) | 捆数 + 支数 |
| 棒材圆钢 | 端面圆形截面、金属断口 | 端面旋转框检测 + 密集计数 | 支数 / 吨 |
| 线材盘条 | 端面螺旋纹、层叠堆放 | 端面检测 + 3D 点云分层 | 盘数 / 吨 |
| H 型钢 | 端面固定截面形状 | 旋转框(OBB)检测 | 支数 |
| 无缝钢管 | 端面圆环阵列 | 端面圆环检测 + 密集计数 | 支数 / 根数 |
| 钢坯 | 矩形截面网格 | 网格切分 + 3D 分层 | 支数 / 吨 |
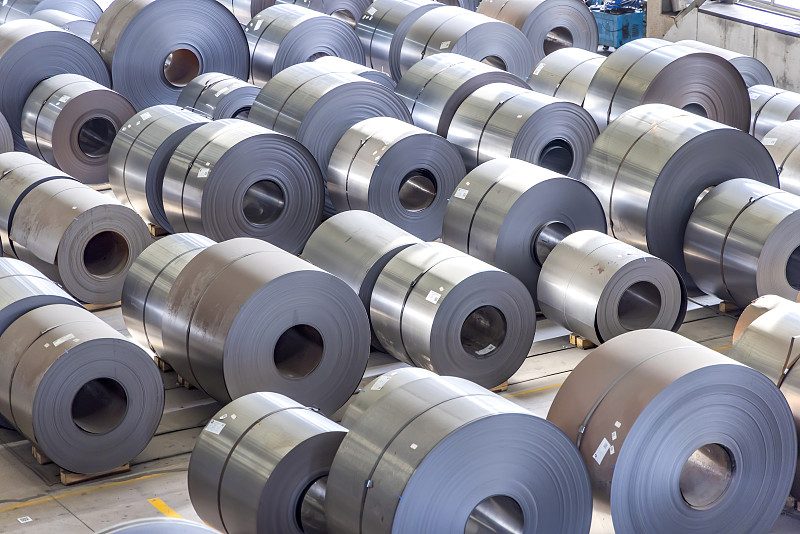
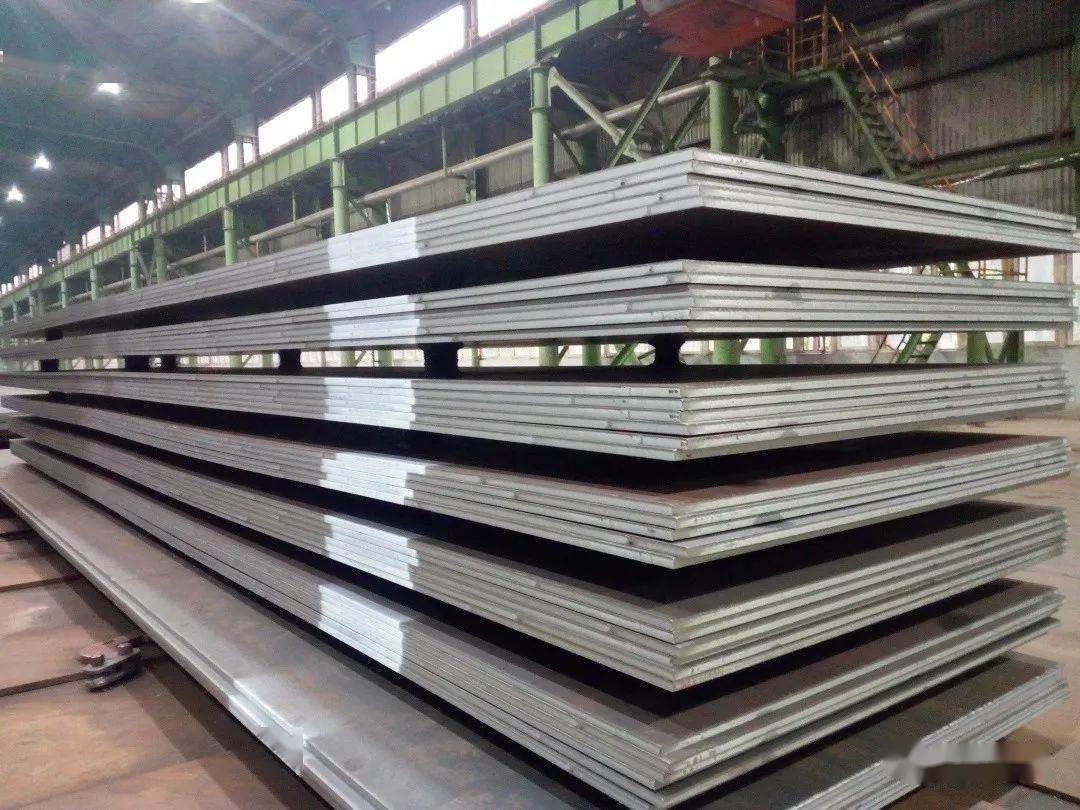
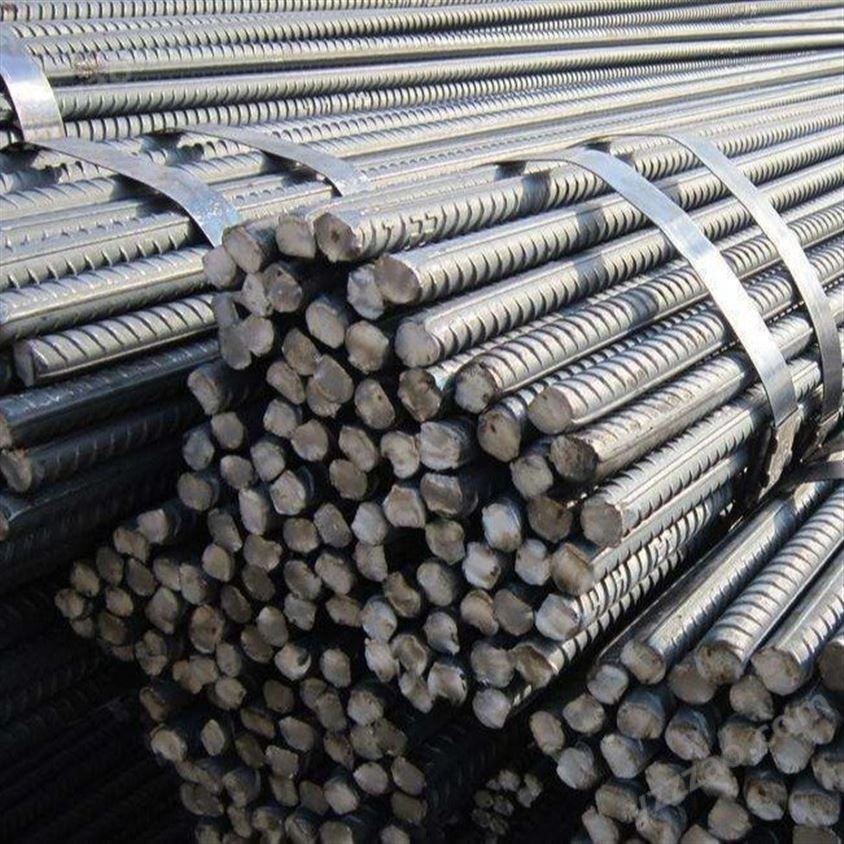
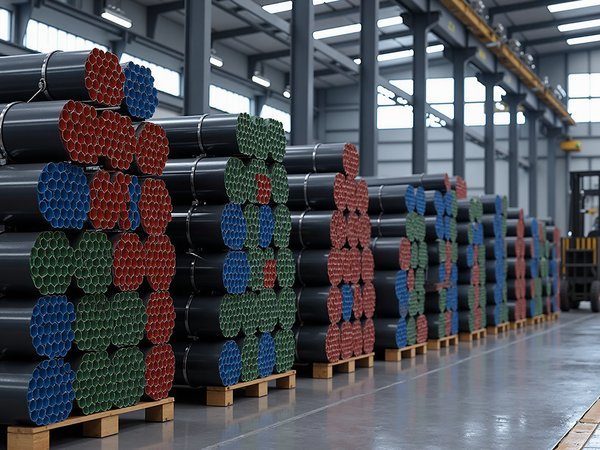
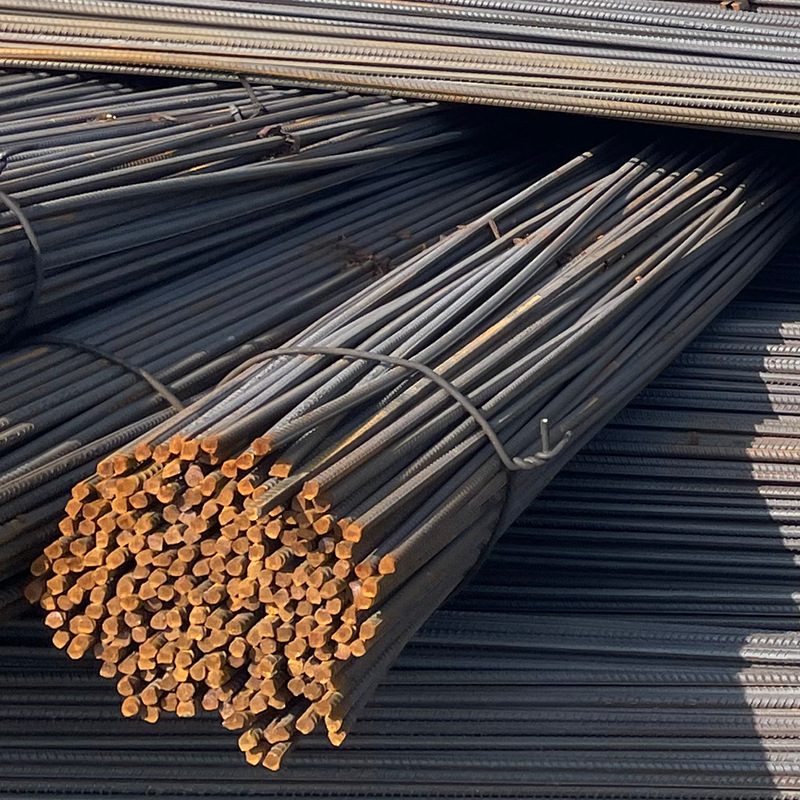
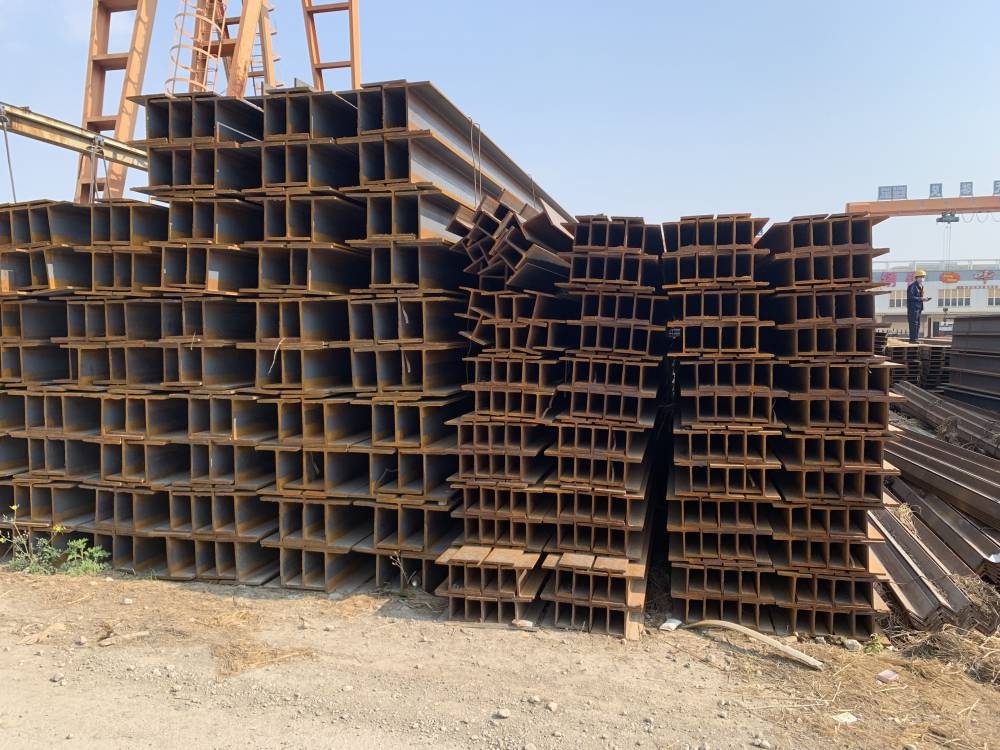
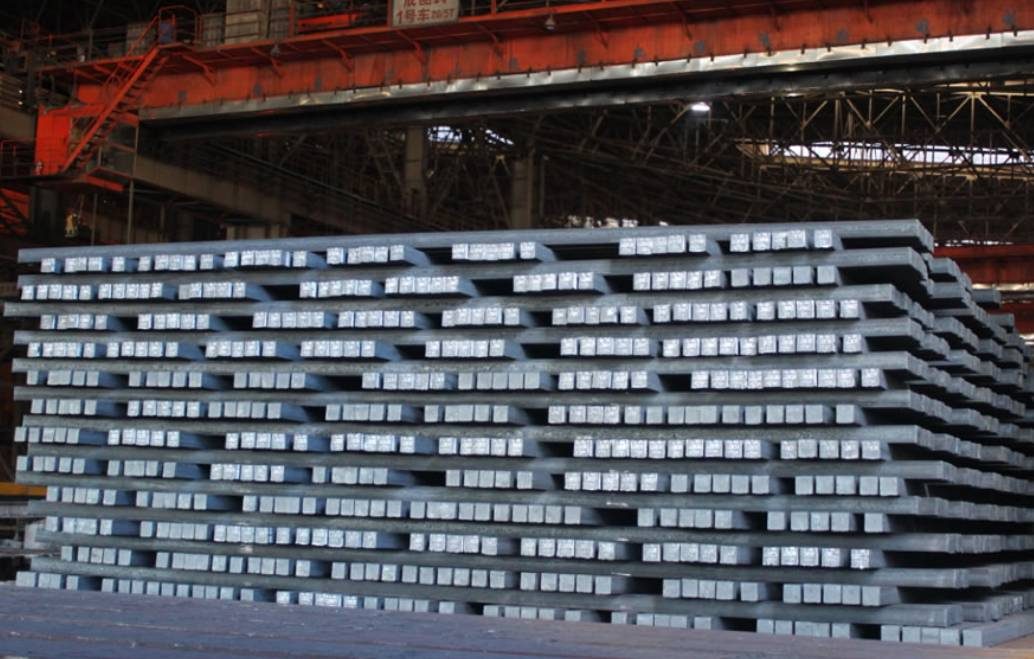
设计要点:螺纹钢、钢管这类端面密集小目标,优先用端面视角而非侧面视角,近距离高分辨率采集是准确率前提;钢卷、板坯这类大目标,优先用俯视 + 3D 分层还原下层数量。
七类算法组合,覆盖「定位 → 拆分 → 点数 → 测深 → 追码」
按货种与场景路由到合适的算法组合,各算法独立可替换、可灰度上线。
旋转框目标检测(OBB)
钢材堆垛往往呈任意朝向,水平框(HBB)会产生大量重叠与误检;旋转框输出带角度定位,精准锁定每个钢卷、每根型钢。
关键:训练数据需标注角度;端面小圆这类小目标需提高输入分辨率。
实例分割
相邻捆包、相邻钢卷粘连严重,仅靠检测框无法区分边界;对每个实例输出掩码,实现轮廓级拆分与板垛层间分离。
关键:遮挡部分用 3D 点云补全。
端面密集计数
螺纹钢捆、钢管捆端面是密集小目标,通用检测模型易漏检;对端面截面做点数回归,配合「先捆后支」两级计数。
关键:高分辨率端面图像(近距离采集)是准确率的前提。
3D 点云感知
俯视看不到的下层数量必须靠深度信息推断:做层数分割与体积估算,再结合单件理论重量反算件数。
关键:点云与 2D 图像需做时空对齐与融合。
标签 OCR 与编码比对
识别卷号标牌、钢印、铭牌编码,与 WMS / TOS 台账逐条比对,输出「匹配 / 疑似 / 不匹配」三档结果,支撑炉号与批次追溯。
关键:针对锈蚀、倾斜、低对比度场景专项微调;OCR 只作辅助证据。
多模态融合与时序跟踪
2D 检测 + 3D 点云分层 + OCR 标签按空间位置对齐做联合决策;吊装移动目标用时序跟踪防止重复计数。
关键:冲突时以「证据充分者优先」,仍冲突则转人工。
主动学习闭环
人工复核结果自动回流为训练样本,针对长尾场景(锈蚀标签、极端天气、异形堆垛)持续迭代,形成「识别 → 复核 → 再训练」的飞轮。
关键:复核数据打标后按周 / 月批量进入标注流水线。
按精度与成本分层组合,避免「一把抓」
能通过固定相机 + 出入库关口实现自动计数的,就不依赖无人机定时飞行;无人机用于兜底的全场盘点与复核。
无人机 + RTK 航线飞行
大面积堆场小时级完成全场粗盘;RTK 厘米级定位保证垛位可复测、可对比。
设备:多旋翼无人机 / RTK 基站 / 正射相机
龙门架 / 门禁固定相机
出入口自动计数、防漏记;事件驱动入账,无需人工发起。
设备:工业双目相机 / 补光灯 / 边缘算力盒
行车随动相机 + 手持 PDA
遮挡区、标签核对、差异件精核;行车视角贴近货物,端面图像清晰。
设备:行车 / 吊具随动相机 / 工业 PDA / 5G 图传
3D 扫描 / 激光雷达
层数、体积、重量反算;为遮挡区域提供深度证据。
设备:固态激光雷达 / 手持 3D 扫描仪
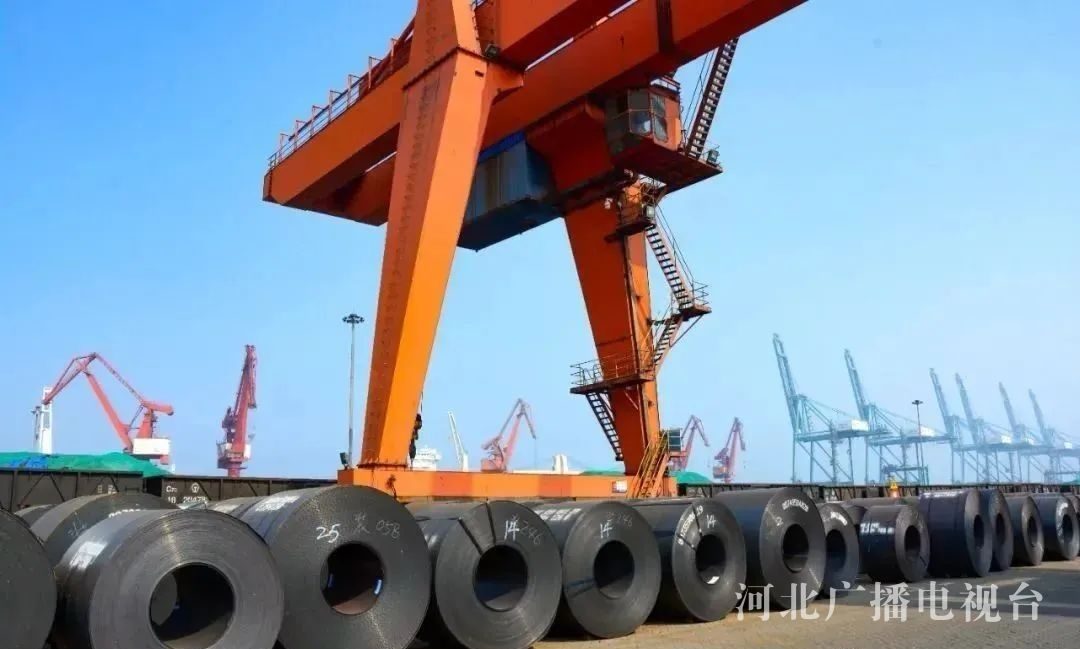
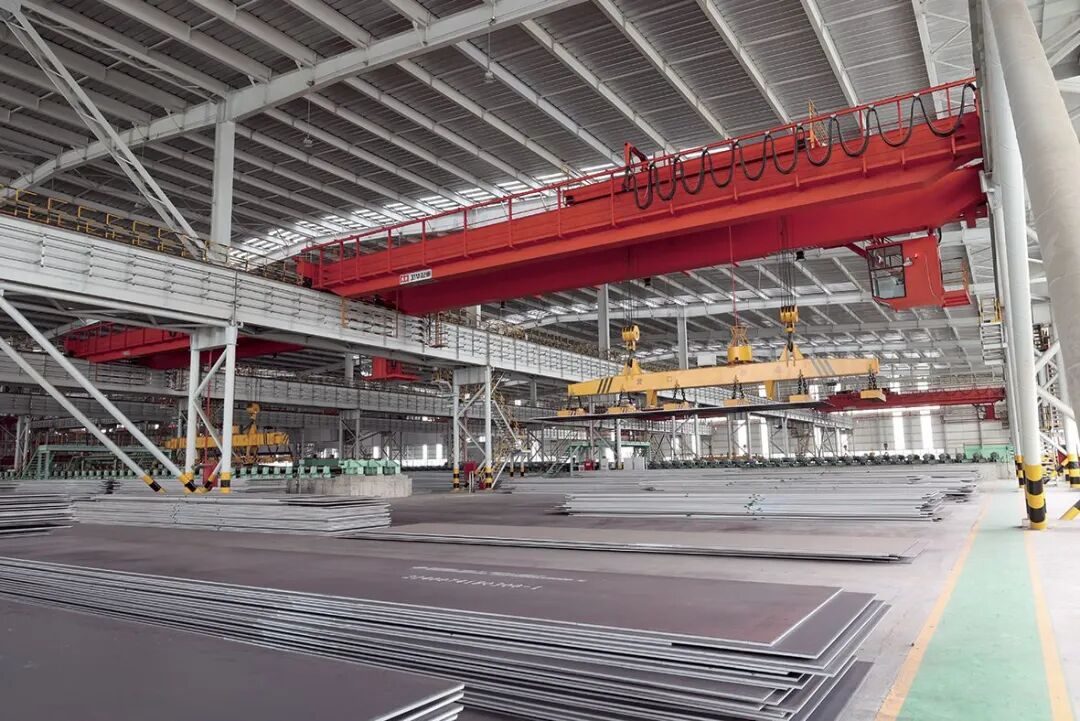
选型原则:固定相机 + 出入库关口优先实现自动化;无人机负责兜底快盘与复核;精度要求高的局部场景再上随动相机与深度设备,按 ROI 分阶段投入。
从驾驶舱到复核台
以下为盘点系统的核心界面形态(界面数据为 MVP 演示口径,实际以现场标定结果为准)。
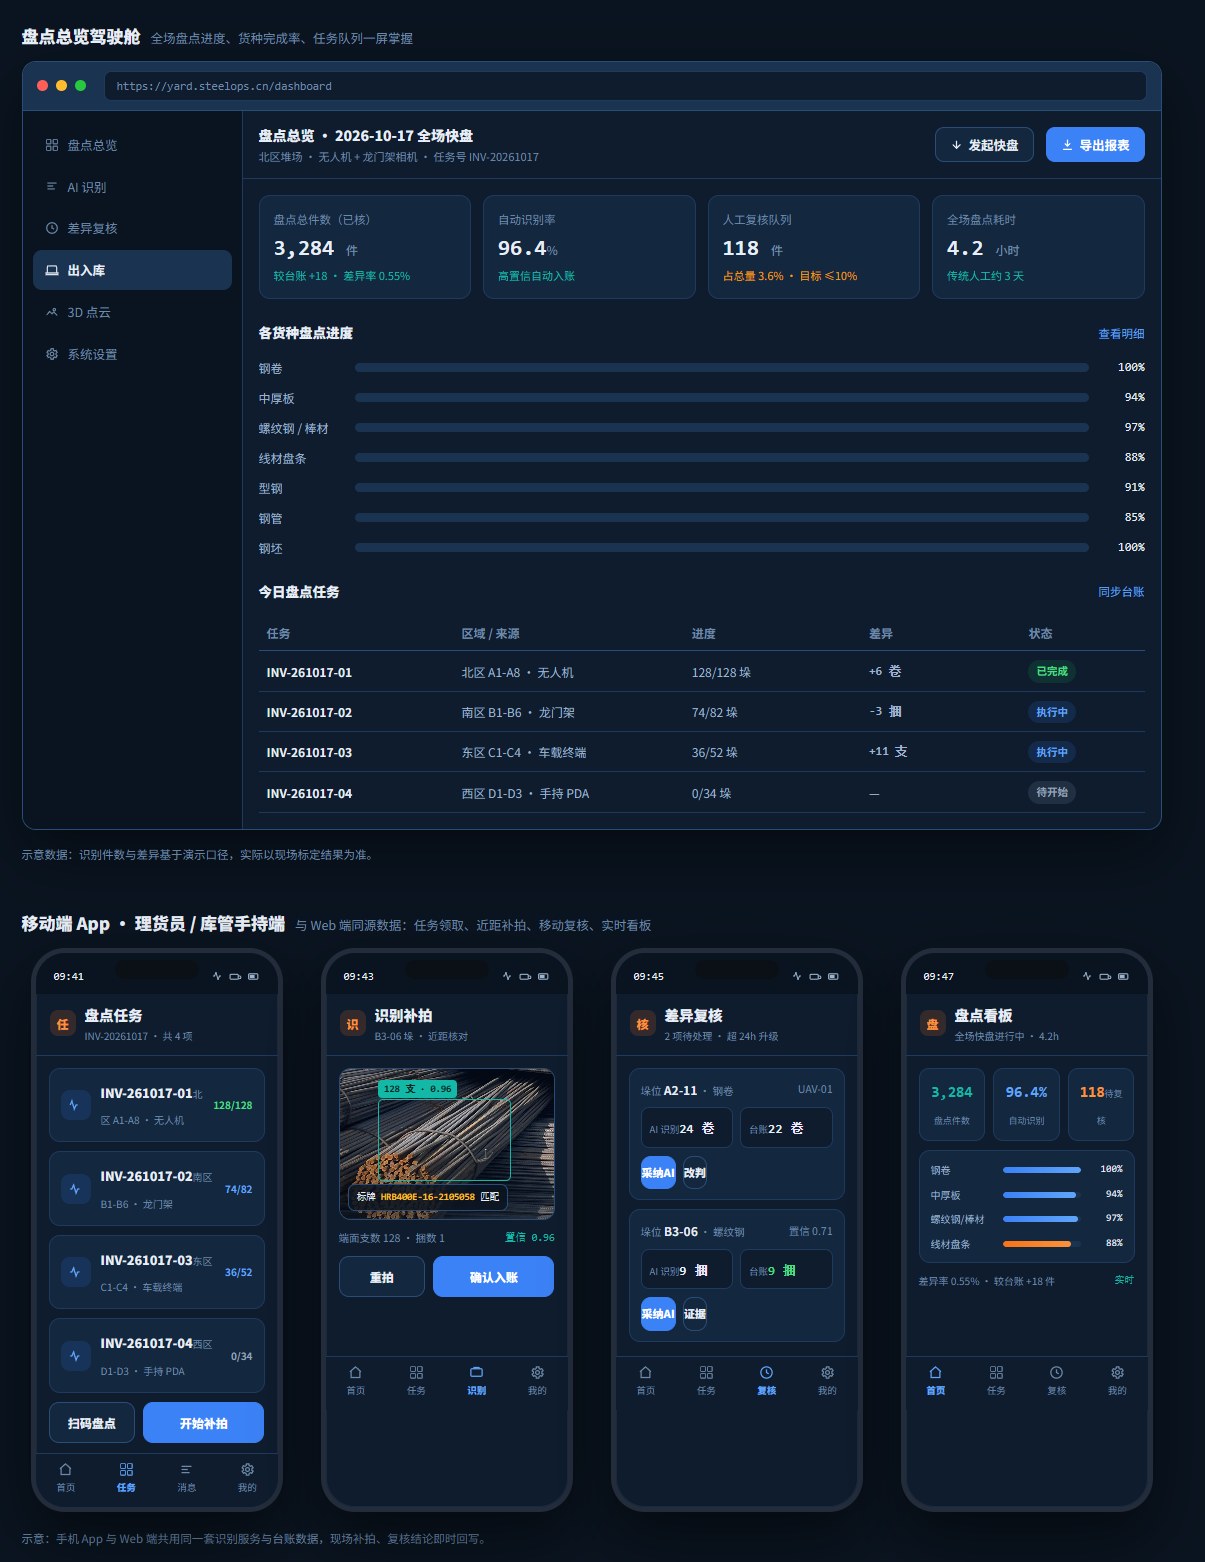
盘点总览驾驶舱
按货种展示盘点进度,并列出今日盘点任务:任务编号、负责区域与采集来源(无人机 / 龙门架 / 车载终端 / 手持 PDA)、进度、差异件数与执行状态,一眼看出哪片堆场还没盘完、哪些差异还没处理。
AI 识别工作台
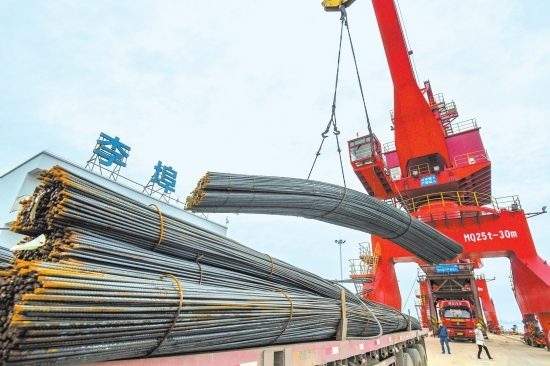
在工作台上叠加检测框、掩码与计数结果,标注置信度;被判定为遮挡或冲突的区域不直接入账,而是自动进入复核队列。
差异复核队列
人工只处理系统标出的差异件,每条差异都带原因与置信度,复核时能直接看到「为什么它可疑」。
| 垛位 / 相机 | 货种 | AI 识别 | 台账数 | 差异 | 置信度 · 原因 |
|---|---|---|---|---|---|
| B3-06 · CAM-B3-02 | 螺纹钢 | 9 捆 | 9 捆 | 0 | 0.71 · 低置信(标牌锈蚀) |
| A2-11 · UAV-01 | 钢卷 | 24 卷 | 22 卷 | +2 | 0.98 · 高置信(台账冲突) |
| C1-03 · VAN-02 | 中厚板 | 46 张 | 46 张 | 0 | 0.79 · 低置信(层线模糊) |
| D2-08 · CAM-D2-01 | 钢坯 | 132 支 | 121 支 | +11 | 0.97 · 高置信(出入库未登记) |
| B1-01 · CAM-B1-04 | 钢管 | 57 根 | 57 根 | 0 | 0.66 · 低置信(夜间照明) |
| A4-02 · UAV-02 | 型钢 | 36 支 | 36 支 | 0 | 0.88 · 中置信(端面反光) |
出入库自动计数
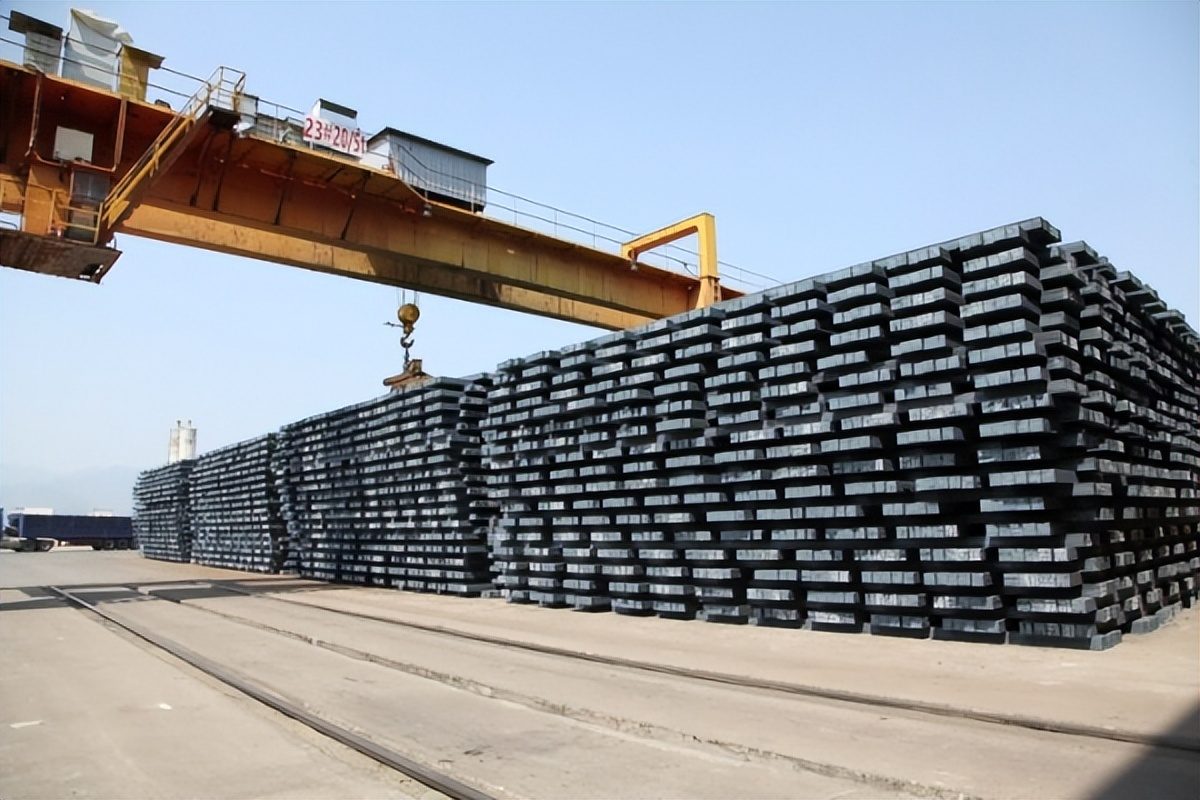
关口相机事件驱动计数,同一吊次只计一次,防止重复计数。
3D 点云分层
对板垛、卷堆做层数分割与体积估算,把俯视看不到的下层数量还原出来。
移动端 App · 理货员 / 库管手持端
手机 App 与 Web 端共用同一套识别服务与台账数据,现场补拍、复核结论即时回写。
与既有系统双向打通,盘点结果自动回流
识别结果沉淀为标准化事件,经 REST API / 消息队列 / 中间表与业务系统双向同步。
| 对接系统 | 对接方式 | 作用 |
|---|---|---|
| WMS 仓储管理系统 | REST API 双向 | 读取台账、回写盘点结果、库存同步 |
| TOS 码头操作系统 | REST API / 消息队列 | 堆场位置管理、出入库事件触发 |
| ERP 财务系统 | API / 中间表 | 重量对账、盘盈盘亏核销 |
| 视频监控平台 | RTSP / GB28181 | 接入固定相机与无人机图传 |
| 数据中台 | 数据总线 | 识别结果统一存储与分析 |
- 所有识别结果保留原图 + 坐标 + 置信度 + 识别编码,保证可追溯、可举证;
- 出入库事件驱动:门禁相机触发即自动计数,无需人工发起;
- 台账回写采用「预写 + 确认」两段式,避免把未复核结果直接覆盖正式账。
可量化的验收口径,先标定、后承诺
以下为建议的验收流程与目标设定方式,P0 试点阶段需结合现场实测基线校准后再正式承诺指标。
- 选取独立测试垛区:覆盖至少 3 个货种、含遮挡与夜间工况的典型垛区。
- 人工精盘生成真值:由两名以上理货员独立清点并交叉确认,作为真值基准。
- 对比 AI 输出:逐垛比对件数、重量、编码匹配率三项指标,出具差异清单。
- 验收与留档:达到目标值即验收;未达标项进入 P0 迭代,记录基线便于后续对比。
四阶段推进:先试点、后推广、再闭环
避免一次性大投入,每阶段有明确交付与验收出口,目标 3–6 个月实现主力货种盘点 AI 化。
- 试点验证:选 1 个货种(建议钢卷)+ 1 个垛区,跑通「采集 → 识别 → 比对」链路。
- 多货种扩展:覆盖 2–3 个主力货种,接入 WMS 比对,上线差异复核工作流。
- 常态闭环:出入库关口自动计数上线,实现日盘 / 周盘常态化。
- 长尾攻坚:主动学习持续迭代,攻克锈蚀标签、恶劣天气、异形堆垛等长尾场景。
把不确定性写进方案,而不是藏起来
每类风险都有明确的兜底策略,确保低置信时「不硬出账」。
| 风险 | 应对策略 |
|---|---|
| 训练样本不足 | 先小范围标注 + 数据增强,配合主动学习持续扩展样本 |
| 遮挡导致漏计 | 多角度 / 多高度补拍,固定相机与无人机结果交叉验证 |
| 同类同规格难以区分 | 不依赖外观,靠标签 OCR + 台账编码比对定位炉号批次 |
| 恶劣天气影响成像 | 设置可用性阈值与人工巡检兜底,低置信时不硬出账 |
| 现场与方案假设不符 | P0 试点先做实测标定,再定最终指标 |
| 数据安全与合规 | 图像与台账本地化存储,脱敏后上云分析 |
钢材盘点 AI 化的本质:多模态感知 + 业务闭环
技术上没有银弹——钢卷靠端面检测、螺纹钢靠端面密集计数、层叠靠 3D 点云、规格追溯靠 OCR 比对,每种货种都要定制策略。落地的关键不在模型多先进,而在于把 AI 嵌进真实的盘点流程:让人工只处理 10% 的差异件,让复核结果持续反哺模型。盘点不再是「拍照 → 出数量」,而是一条可追溯、可举证、能自我进化的业务闭环。