核心特性
为业务场景而生的能力
每项能力都针对实际作业痛点设计,拒绝堆砌功能。
缺陷识别
碎裂、遮挡、热斑、脏污四类组件异常识别。
定位到组串
缺陷精确到组件/组串编号,检修直达点位。
航拍图源
适配无人机航拍图片,自动拼接处理。
分级告警
按缺陷类型与面积分级,优先处置高危缺陷。
核心技术
光伏组件缺陷检测引擎
产品核心算法与处理链路
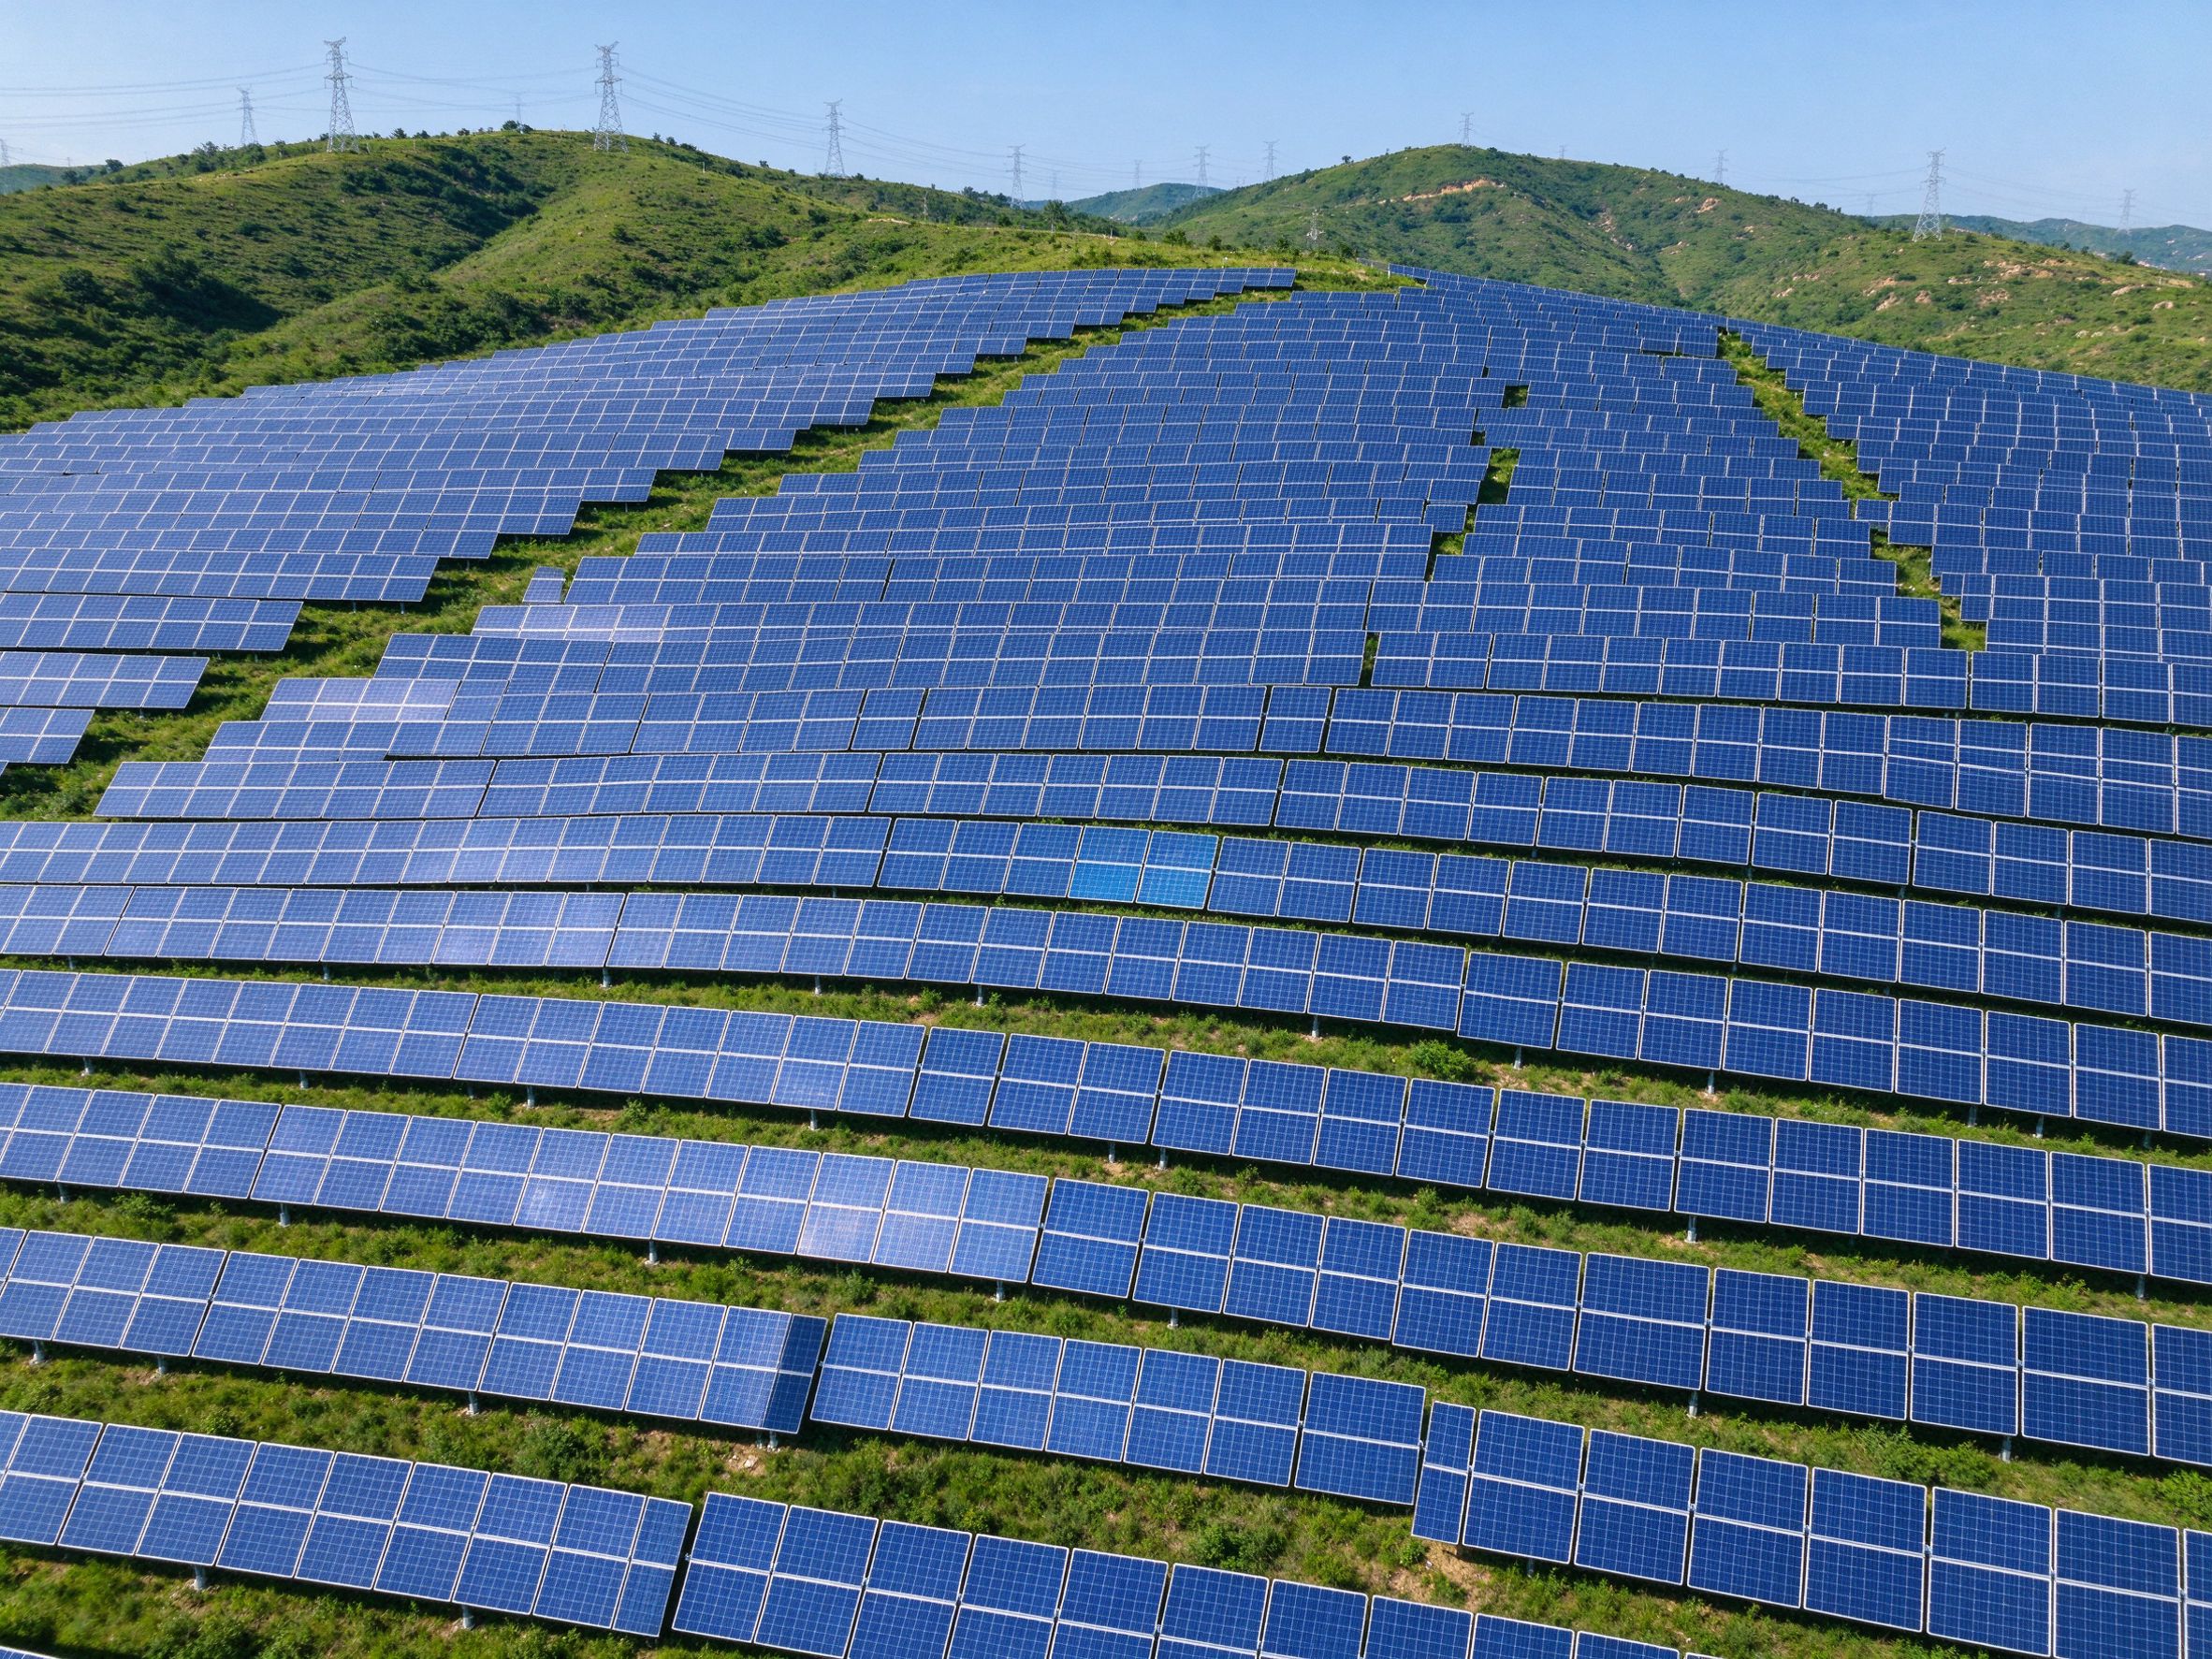
航拍图像拼接后对组件阵列做缺陷检测,识别碎裂、遮挡、热斑与组件脏污,缺陷定位到组件与组串编号。
航拍图像处理
无人机图像拼接与组件阵列定位。
缺陷检测分类
碎裂、遮挡、热斑、脏污四类识别。
定位输出
缺陷定位到组件与组串编号,生成清单。
应用场景
典型部署位置
可复用既有摄像头/图片来源,也可新建点位。
集中式光伏电站
山地光伏
渔光/农光互补
屋顶分布式
技术规格
产品口径
下表为示例口径,具体指标以实测与合同约定为准。
| 参数项 | 规格口径(示例) |
|---|---|
| 识别对象 | 碎裂/遮挡/热斑/脏污 |
| 图源 | 无人机航拍/巡检机器人 |
| 定位 | 组件级定位 + 组串编号 |
| 输出 | 缺陷清单 + 地图点位 |
| 周期 | 支持月度/季度批量巡检 |